Системы автоматического вождения для тракторов
Сельское хозяйство переживает этап глубокой технологической трансформации. Одним из самых заметных ее проявлений стали системы автоматического вождения тракторов. Если еще десять–пятнадцать лет назад речь шла преимущественно о простых системах параллельного вождения по сигналам GPS, то сегодня мы имеем дело с комплексными решениями, способными вести машину по сложным траекториям, учитывать рельеф, препятствия или даже работать в полуавтономном режиме «почти без оператора».
Главная задача таких систем — повысить точность выполнения полевых операций, снизить расход топлива и семян, уменьшить утомляемость механизатора, а также увеличить рентабельность производства. При этом полностью беспилотные тракторы пока остаются скорее исключением, чем правилом. Наиболее массовый сегмент — системы автопилотирования с возможностью вмешательства оператора или обязательным контролем с его стороны.
Технологическая основа навигации и позиционирования
В основе любой современной системы автовождения лежит высокоточное позиционирование. Обычный гражданский GPS дает погрешность в несколько метров, что для сельскохозяйственных работ неприемлемо. Поэтому используются технологии RTK (Real-Time Kinematic) и PPP (Precise Point Positioning).
RTK-коррекция позволяет добиться сантиметровой точности. Для этого трактор получает поправки либо от собственной базовой станции, либо через сети дифференциальных поправок (RTN). Все чаще применяются спутниковые сервисы коррекции, работающие без наземной базы. Однако они пока уступают классическому RTK по стабильности в сложных условиях.
Дополнительно системы используют инерциальные измерительные блоки (IMU). Они помогают сохранять траекторию при кратковременной потере спутникового сигнала — например, под деревьями или вблизи высоких строений. Современные комплексы комбинируют данные GNSS, IMU и иногда колесных датчиков одометрии, что значительно повышает устойчивость навигации.
Восприятие окружающей среды (сенсорика и компьютерное зрение)
Высокоточная навигация — это только половина дела. Чтобы трактор мог безопасно работать на поле, ему необходимо «видеть» окружающую обстановку. Здесь на первый план выходит набор датчиков:
- стерео- или монокамеры, работающие в видимом, а также ближнем инфракрасном диапазоне;
- лидары (дорогие комплектации);
- радары, особенно полезные в условиях пыли, тумана или ночью;
- ультразвуковые датчики для ближней зоны.
Компьютерное зрение решает сразу несколько задач. Оно распознает границы поля, технологические колеи, препятствия (камни, столбы, другие машины), а также состояние культуры. В системах более высокого уровня камеры позволяют вести трактор не только по заранее заданной карте, но и относительно рядков растений — это особенно востребовано при междурядной обработке, опрыскивании.
Важный момент — осуществляется обработка данных в реальном времени. Современные бортовые компьютеры используют нейросетевые модели, оптимизированные под встраиваемые платформы. Это позволяет системе за доли секунды классифицировать объекты, принимать решение о коррекции траектории или экстренной остановке.
Архитектура системы управления и исполнительные механизмы
Типовая архитектура системы автовождения состоит из нескольких уровней. На нижнем уровне находятся датчики и исполнительные механизмы: электрогидравлические или электромеханические приводы рулевого управления, датчики угла поворота колес, контроллеры сцепления и коробки передач (в зависимости от модели трактора).
Средний уровень — бортовой компьютер, который обрабатывает навигационные данные, информацию с камер и датчиков, формирует управляющие команды, следит за безопасностью.
Верхний уровень — программное обеспечение, где задаются маршруты, режимы работы, карты полей, параметры операций.
Исполнительные механизмы сегодня чаще всего построены по принципу «steer-by-wire» («управление по проводам») или с использованием электрогидравлических клапанов. Это позволяет системе очень точно и быстро корректировать курс. В более простых решениях применяется электромеханический привод, устанавливаемый на рулевую колонку. Он дешевле, проще в монтаже, однако имеет ограничения по динамике.
Отдельное внимание уделяется отказоустойчивости. При потере связи с GNSS, сбое камеры или отказе привода система обязана перейти в безопасный режим: либо остановиться, либо передать управление оператору с четким сигналом.
Функциональные режимы работы
Современные системы предлагают несколько основных режимов:
- параллельное вождение по прямым или криволинейным траекториям;
- автоматическое разворачивание на поворотной полосе;
- следование по заранее созданной карте задания (включая сложные контуры);
- режим «следования за лидером» или работы в группе машин;
- точное вождение относительно рядков культуры с помощью компьютерного зрения.
Наиболее востребованным остается режим параллельного вождения с автоматическими разворотами. Он существенно снижает нагрузку на механизатора при длительной работе, позволяет выдерживать оптимальную ширину перекрытия между проходами. Режим следования по карте задания особенно эффективен при дифференцированном внесении удобрений или средств защиты растений.
Отдельного упоминания заслуживают системы, способные работать в условиях ограниченной видимости или ночью. Здесь критически важны радары, тепловизионные камеры, а также качественная подсветка рабочей зоны.
Интерфейсы оператора и телематика
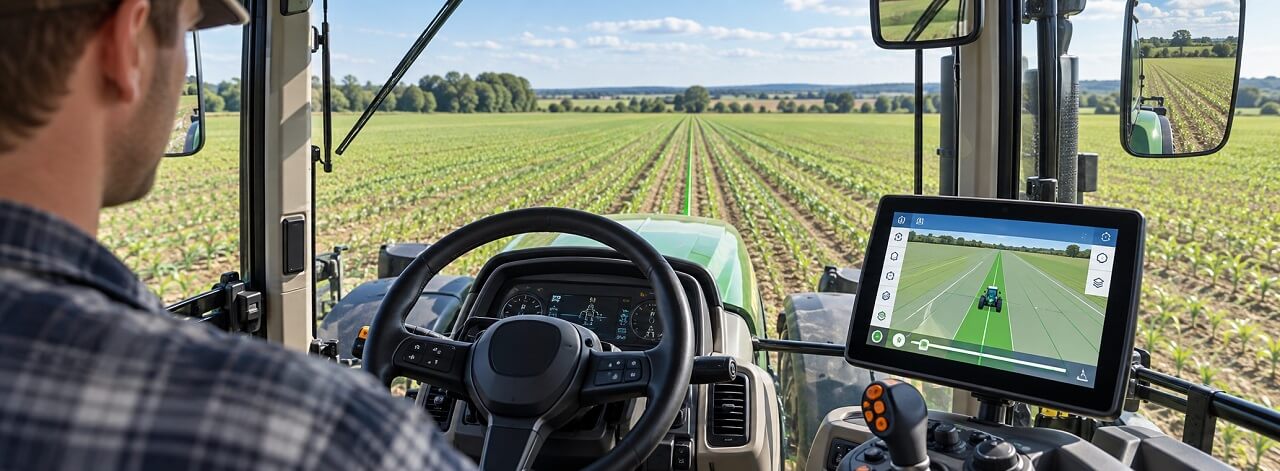
Даже самая совершенная система бесполезна, если ею неудобно пользоваться. Поэтому разработчики уделяют большое внимание интерфейсу. Современные терминалы имеют крупные сенсорные экраны с интуитивно понятной графикой, возможностью отображения карты поля в реальном времени, траектории движения и параметров работы орудия.
Оператор может быстро создавать и редактировать маршруты, менять режимы, просматривать статистику по выполненным работам. Многие системы поддерживают голосовые подсказки или предупреждения.
Телематика стала неотъемлемой частью экосистемы. Данные о работе трактора, расходе топлива, выполненных гектарах, а иногда даже о стиле вождения передаются в облако. Это позволяет агроному или владельцу хозяйства удаленно контролировать процесс, планировать техническое обслуживание и анализировать эффективность. Интеграция с системами управления хозяйством (FMS) дает возможность автоматически загружать карты заданий, а также получать отчеты без участия механизатора.
Заключение
Системы автоматического вождения тракторов уже давно вышли из разряда экспериментальных технологий и стали рабочим инструментом. Они позволяют существенно повысить точность полевых операций, снизить затраты, а также уменьшить зависимость от квалификации механизатора. При этом полноценная автономия пока остается делом будущего: большинство решений все еще требуют присутствия оператора и его контроля.
Дальнейшее развитие будет идти по пути улучшения восприятия окружающей среды, повышения надежности в сложных условиях и более глубокой интеграции с другими цифровыми системами хозяйства. Уже сейчас грамотное использование автовождения дает ощутимый экономический эффект, а в ближайшие годы эти системы станут стандартом.